假设手上只有 50 个角度的带噪 CT 投影。两张重建图可能都能较好拟合这组数据,其中一张却丢失了目标内部的小结构。单看投影残差,很难知道哪张更接近真值。把图像交给坐标网络表示之后,首先要问的是,这个网络能表达那些小结构吗?
Palumbo、Massa 和 Benvenuto 的做法是同时选择网络能表示哪些图像和解受参考图像约束的程度。论文给出了两个参数随噪声调整的理论条件。模拟重建中,网络在部分条件下保住了外轮廓,细小结构仍可能被平滑。论文于 2026 年 11 月 16 日在 SIAM Journal on Numerical Analysis 在线发表,选自 11 月 18 日的精选日报。 出版方论文页 · 作者公开稿 v1
以下证明和公式编号依据作者公开稿 PDF v1。扩展实验依据 SIAM 公开的期刊补充材料。正式刊印主文需要订阅。 公开稿 PDF · 期刊补充 PDF
研究问题
在传统网格重建中,α 越大,解就越接近参考图像。在坐标网络中,即使把 α 调小,重建也只能在该网络能表示的图像中寻找解。若这类图像都缺少某种细节,降低噪声也无法消除这部分表达误差。论文要确定的是,噪声下降时,解的范围应扩展到什么程度,α 又该以怎样的速度减小。 作者公开稿 §2.1–2.2
核心创新点
- 把可行解的范围纳入选参。 除了常规的正则化权重 α,作者引入紧集索引 m。每个集合给出一批可行函数,整族集合能逼近由物理约束定义的解空间。由此,可行集逼近误差成为误差分析中的一项。
- 把网络表达能力与函数空间理论连起来。 固定架构和权重界时,坐标网络的输出函数构成一个紧的类。沿着合适的网络族扩大表达范围,并用非负输出满足图像约束,可以逐步逼近更广的非负函数。
- 给出两个参数随噪声联合变化的条件。 在适用的源条件下,经典 Tikhonov 的收敛阶可以保持。线性情形的估计显式保留一个由紧集逼近造成的误差项,便于判断网络表达能力何时会成为瓶颈。 作者公开稿定理 2.2、2.5–2.6、3.1
方法
设 z 是候选图像,yδ 是带噪观测,前向算子 F 把图像映射到测量空间。作者在第 m 个紧集 Xm 内最小化目标函数 Jα。给定连续的 F,紧性保证该集合内存在极小点,最小点可能有多个。 公开稿式 (2.5)–(2.6),第 4 页
一组投影怎样变成一张图?
- 生成候选图像。 网络接收空间位置 (u, v),输出该点的强度。末层 ReLU 保证强度非负。把同一组权重下的输出在所有像素坐标上求值,就得到一张候选图。
- 把候选图像投影回测量空间。 用 F 预测投影。目标函数的第一项拟合观测,第二项按权重 α 惩罚偏离参考图像 x∗。CT 模拟将参考图像取为零,两种重建方法都惩罚图像范数。
- 用这份观测更新网络。 每组投影独立优化权重。当前病例的投影残差提供拟合信息,随后用优化好的网络输出重建。定理针对集合上的全局极小点,实际 Adam 迭代的结果还受初值和停止条件影响。 公开稿 §3,第 13–14 页 · 式 (4.2)–(4.3),第 16 页
为什么给权重加界就能得到紧集?
固定架构后,所有权重和偏置构成一个有限维向量。把每个分量限制在同一个有界闭区间内,参数就落在闭立方体里。输入区域也紧致,连续激活使参数到输出函数的映射在一致范数下连续。连续映射保紧,最终得到图像空间 L2(Ω) 中的紧集。对非负真图,把候选图里的负值截成零只会缩小这些位置的逐点误差。作者因此可以在满足通用逼近条件的网络族中逐步扩大表达范围,同时维持非负约束。 公开稿定理 3.1、式 (3.7),第 14 页
噪声变小后,两个参数怎么配合?
记 x† 为满足精确观测且离参考图像最近的解,用紧集里的图像 xm 近似它,记误差为 em = ‖xm − x†‖。把这个可行近似代入目标函数,就有下列上界。常数 L 来自前向算子在真解附近的局部变化控制。 公开稿定理 2.2、式 (2.15)–(2.21),第 6–7 页
第一个不等式用到了 x̂ 的最小性。第二个把投影残差分为观测噪声和图像表达误差。直接看右端能控制拟合残差,除以正则化权重则能控制解到参考图像的距离。随着噪声趋零,定理让索引 m → ∞,同时要求下列三个极限成立。
证明还用到约束集和前向算子的弱闭性。先从有界序列取弱收敛子列,借残差趋零识别出精确解,再由离参考图像的距离收敛得到强收敛。举例说,若取 α = δ2/3,噪声项成为 δ4/3,还需让 em 比 δ1/3 衰减得更快。固定网络若存在逼近误差下限,单靠降低噪声和调小权重无法满足这个要求。 公开稿定理 2.2,第 6–7 页
什么时候才能谈三分之二阶?
基本收敛结论只保证逼近精确解。在线性问题中,定理 2.6 的速率还依赖源条件,即用前向算子及其伴随的组合描述真解的谱正则性。以该定理中平滑性指数取 1 为例,除了经典的 O(δ2/3),上界还有一项 O(δ−1/6 f1/4)。这里 f 是对一个随权重变化的辅助解的平方逼近误差。在其余条件成立时,若 f = O(δ10/3),第二项也至多是三分之二阶。非线性定理还要求真解在可行域内部以及局部导数控制等条件。离散体模上的趋势可与理论对照,速率结论仍依赖定理的假设。 公开稿定理 2.4,第 9–11 页 · 定理 2.6、式 (2.48),第 13 页
实验设计与结果
图 1|从什么数据重建什么图像?
左图是真值,右图是离散 Radon 变换得到的无噪正弦图。50 个投影角度各有 182 个探测位置,共 9,100 个投影读数,图像网格有 16,384 个像素。真值底部的几个小椭圆是下面对照的重点。作者在无噪正弦图上叠加白高斯噪声。模拟里 δ 表示噪声幅度系数,理论里同一符号表示观测误差的范数上界。 公开稿 §4.1、式 (4.1),第 15–17 页
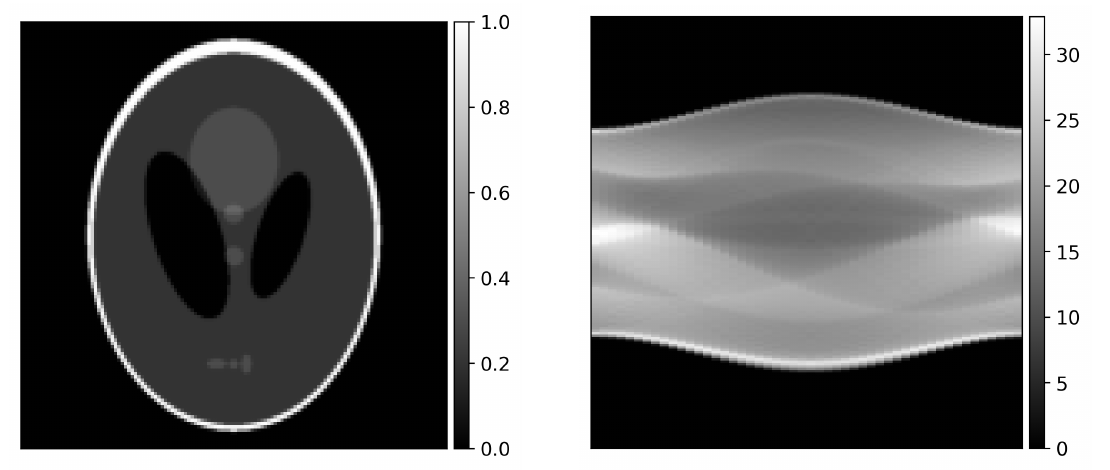
图 2|外轮廓保住了,小结构还看得见吗?
公开稿用 128 × 128 的 Shepp–Logan 体模,通过标准 Radon 变换模拟 50 个投影角度,并加入白高斯噪声。网络是四个隐藏层、每层 100 单元的多层感知机,用 Adam 按观测优化。 作者公开稿 §4.1–4.2
从中间一行(23.10 dB)横向看。右列是带噪投影,左列和中列分别是同一投影的网络重建和 Tikhonov 重建。左列的外边界更清楚,体模下方的小结构仍难分辨。三行从上到下对应约 42.60、23.10 和 16.58 dB。网格基线在整个网格空间闭式求解,网络重建同时施加了非负约束。因此,图中的差异也受可行解约束影响。 作者公开稿图 2
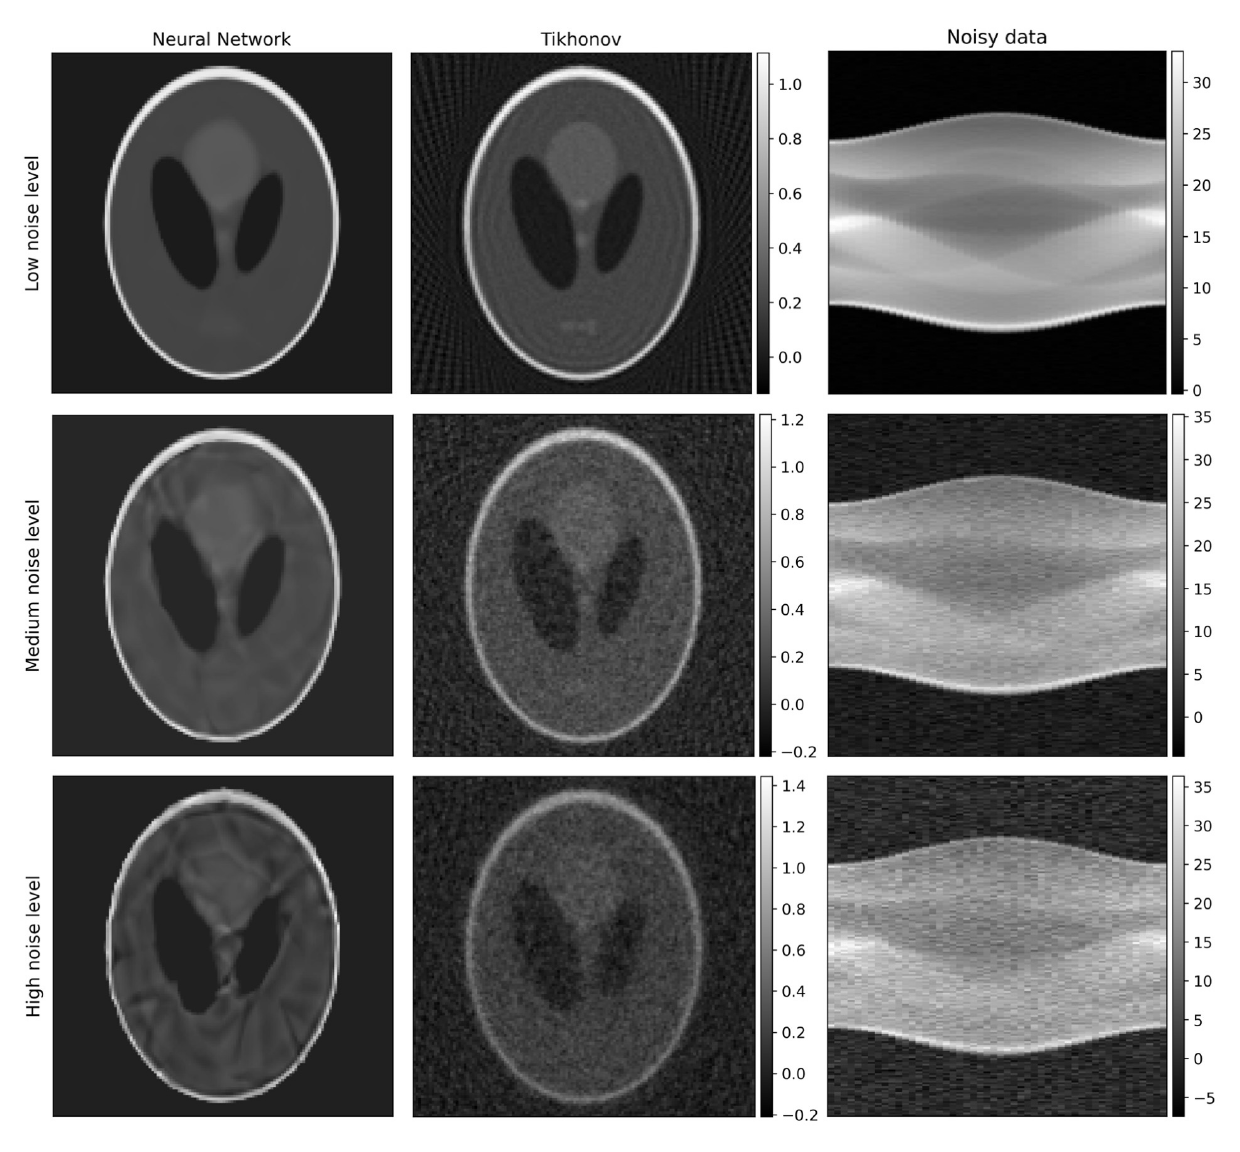
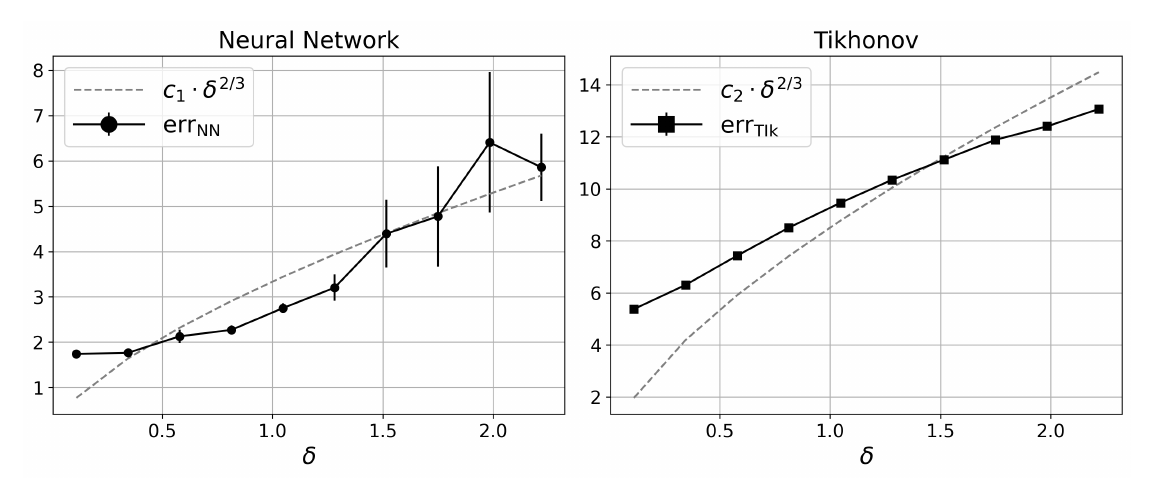
图 3|同一噪声水平换一组噪声,结果会波动多大?
横轴是噪声水平 δ,纵轴是 ℓ2 重建误差。每个点是该噪声水平五次重复的平均值,误差棒是这五次的标准差。先看左图右端,较强噪声下,网络重建的误差波动增大。左右子图纵轴刻度不同,应读数值和误差棒。虚线是与 δ2/3 成比例的拟合参考。十档模拟结果给出的是有限范围内的趋势,且 α 借助体模真值选定。 作者公开稿 §4.2,图 3
补充图 SM68|加入衰减后,网络与两种基线怎么比?
期刊补充材料扩展到 Shepp–Logan 与核桃图像,使用标准 Radon 和作者实现的含衰减模型。作者对照非负 Tikhonov、带 DnCNN 去噪器的 Plug-and-Play(PnP)和坐标 MLP,在 20、25、30 dB 条件下评估,完整设置每组使用 25 次噪声实现。报告的指标有 ℓ2 重建误差、PSNR 和 SSIM。 期刊补充材料 §SM10–SM12
扩展实验还改变了网络和优化预算。Shepp–Logan 与核桃分别用 4 层和 6 层隐藏层,每层 256 单元。对每个候选权重,作者用 10 个随机初值各跑 200 步,按 Tikhonov 目标值选出初值,再跑 10,000 步 Adam。粗、细两轮搜索用已知图像选出重建误差最低的候选。非负 Tikhonov 用投影梯度求解,PnP 则在迭代中引入预训练去噪器,两者的超参数也参考真值选择。这个设计比较的是各方法在能够用真值选参时的表现。 期刊补充材料 §SM8–SM10,第 SM19–26 页
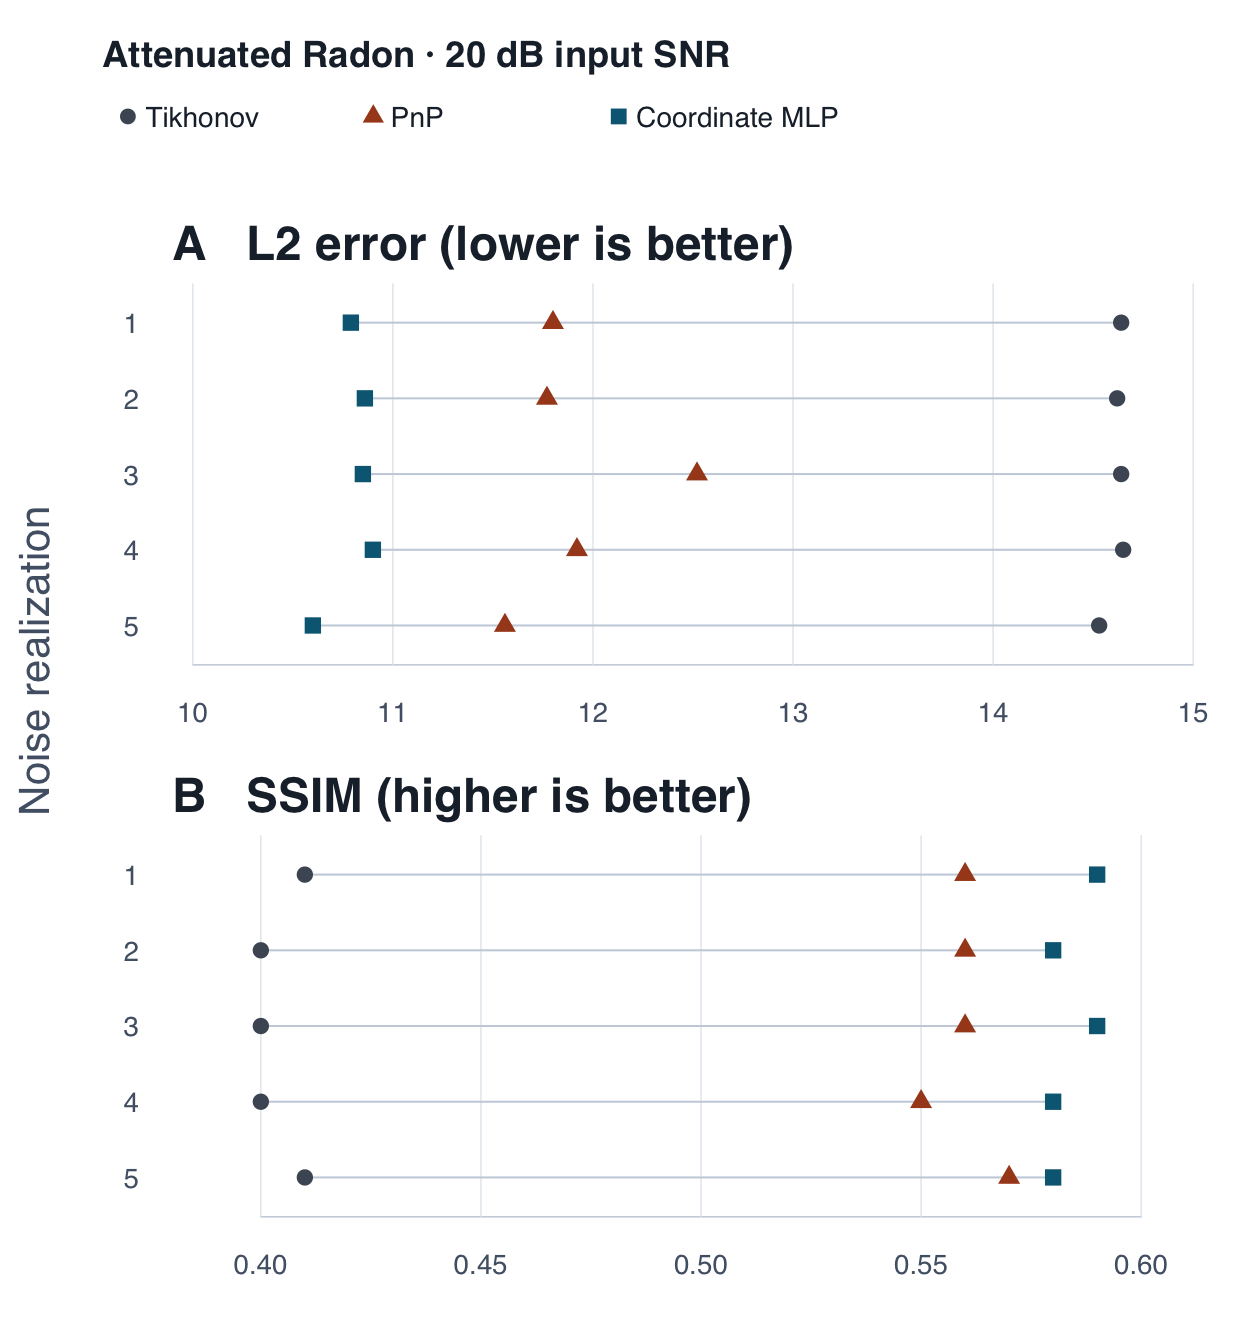
下图取的是图 SM68 中 含衰减 Radon、核桃图像、20 dB 的五次展示数据。沿同一行比较三种方法,对应的是同一次噪声。上半图的 ℓ2 误差越靠左越小,下半图的结构相似性 SSIM 越靠右越高。五例的平均 ℓ2 误差依次为 14.62(Tikhonov)、11.91(PnP)和 10.80(MLP)。在这五例中,MLP 的误差都更低,SSIM 也更高。这一排序对应图示的五次配对,完整实验中的波动和其他条件的表现可查阅原补充材料。 期刊补充材料图 SM68,印刷页 SM94
看完同组 25 次,五例里的优势还成立吗?
把补充图 SM66–SM70 的 20 dB 含衰减 Radon 核桃实验按行录入,根据原图标注的两位小数重新计算中位数。25 次对应同一张真图的 25 组独立噪声,每次用三种方法配对重建。 期刊补充图 SM66–SM70,第 SM92–96 页
| 指标中位数 | Tikhonov | PnP | MLP |
|---|---|---|---|
| 像素 ℓ2 误差 ↓ | 14.63 | 11.82 | 10.85 |
| PSNR(dB)↑ | 18.84 | 20.69 | 21.44 |
| SSIM ↑ | 0.40 | 0.56 | 0.58 |
逐次比较 MLP 和 PnP,25 次的像素误差都更低。PSNR 的配对增量中位数是 0.76 dB,范围为 0.36–1.25 dB。固定图像和峰值量程时,PSNR 与像素误差反映的是同一类差异。SSIM 则有 22 次更高、2 次按显示精度持平、1 次更低。反例在图 SM67 第一行,PnP 为 0.57,MLP 为 0.56。整体像素误差的改善可以与结构相似度的回落同时出现。 期刊补充图 SM67,第 SM93 页
同为 20 dB,标准 Radon 的 Shepp–Logan 实验呈现另一种情况。按图 SM12–SM16 的 25 次配对重算,MLP 的 PSNR 每次均高于 PnP,配对增量中位数为 1.51 dB。SSIM 在原图的两位小数精度下有 20 次持平、5 次更低。像素指标的优势在两个设置都有,结构相似性的排序则随评价设置变化。 期刊补充图 SM12–SM16,第 SM43–47 页
结论与局限
理论支持什么。 给定论文的收敛条件,网络表达范围和正则化权重可以联合选择,紧集逼近误差则提供了判断表达是否够用的依据。 作者公开稿 §2.2–3.2
实验还留下什么问题。 固定图像上的配对噪声重复适合研究抗噪性。要了解对未知解剖结构的表现,还需要更多对象和真实测量。要判断增益来自表示方式、非负约束还是优化过程,可在同样的非负约束、选参信息和计算预算下变换其中一个因素,并对比细小目标的恢复。 作者公开稿 §4.2–5 · 期刊补充材料 §SM10–SM11
未来方向
作者公开稿提出应在更多形态上评估重建效果。对电阻抗成像,可以把这个问题具体化为三项检验。 作者公开稿 §5
- 测量噪声与模型误差分开。 用同一组电导率体模,分别加入电压噪声和电极位置、接触阻抗的偏差。控制其他条件后,对照网格 Tikhonov 与受限坐标网络。
- 等量数据下联合选参。 设置几档表达范围和 α。用重复测量估计噪声,以整组留出的验证激励模式选参,再用独立的测试激励模式报告电压误差。
- 检查定量恢复与小目标。 同时记录留出电压误差、体模电导率误差、目标区域的偏差与边界恢复。若电压误差改善而电导率偏差不降,下一步应先排查可辨识性和前向模型误差。